


U vostru Fornitore Prufessiunali di Pinza Robotica
Changzhou Heli Automation Technology Co., Ltd., stabilitu in 2022, hè specializatu in cumpunenti d'automatizazione di robot industriali, chì furnisce una -stop supply of parts d'automatizazione. A cumpagnia mira precisamente à e richieste di u mercatu, implementa un strettu cuntrollu di qualità, è ottimiseghja continuamente a so catena di fornitura è e capacità di R&D per furnisce soluzioni affidabili di cumpunenti d'automatizazione attraversu a prufessionalità è l'innuvazione.


Categurie di pruduttu
Ultimi Prudutti


Perchè sceglie noi
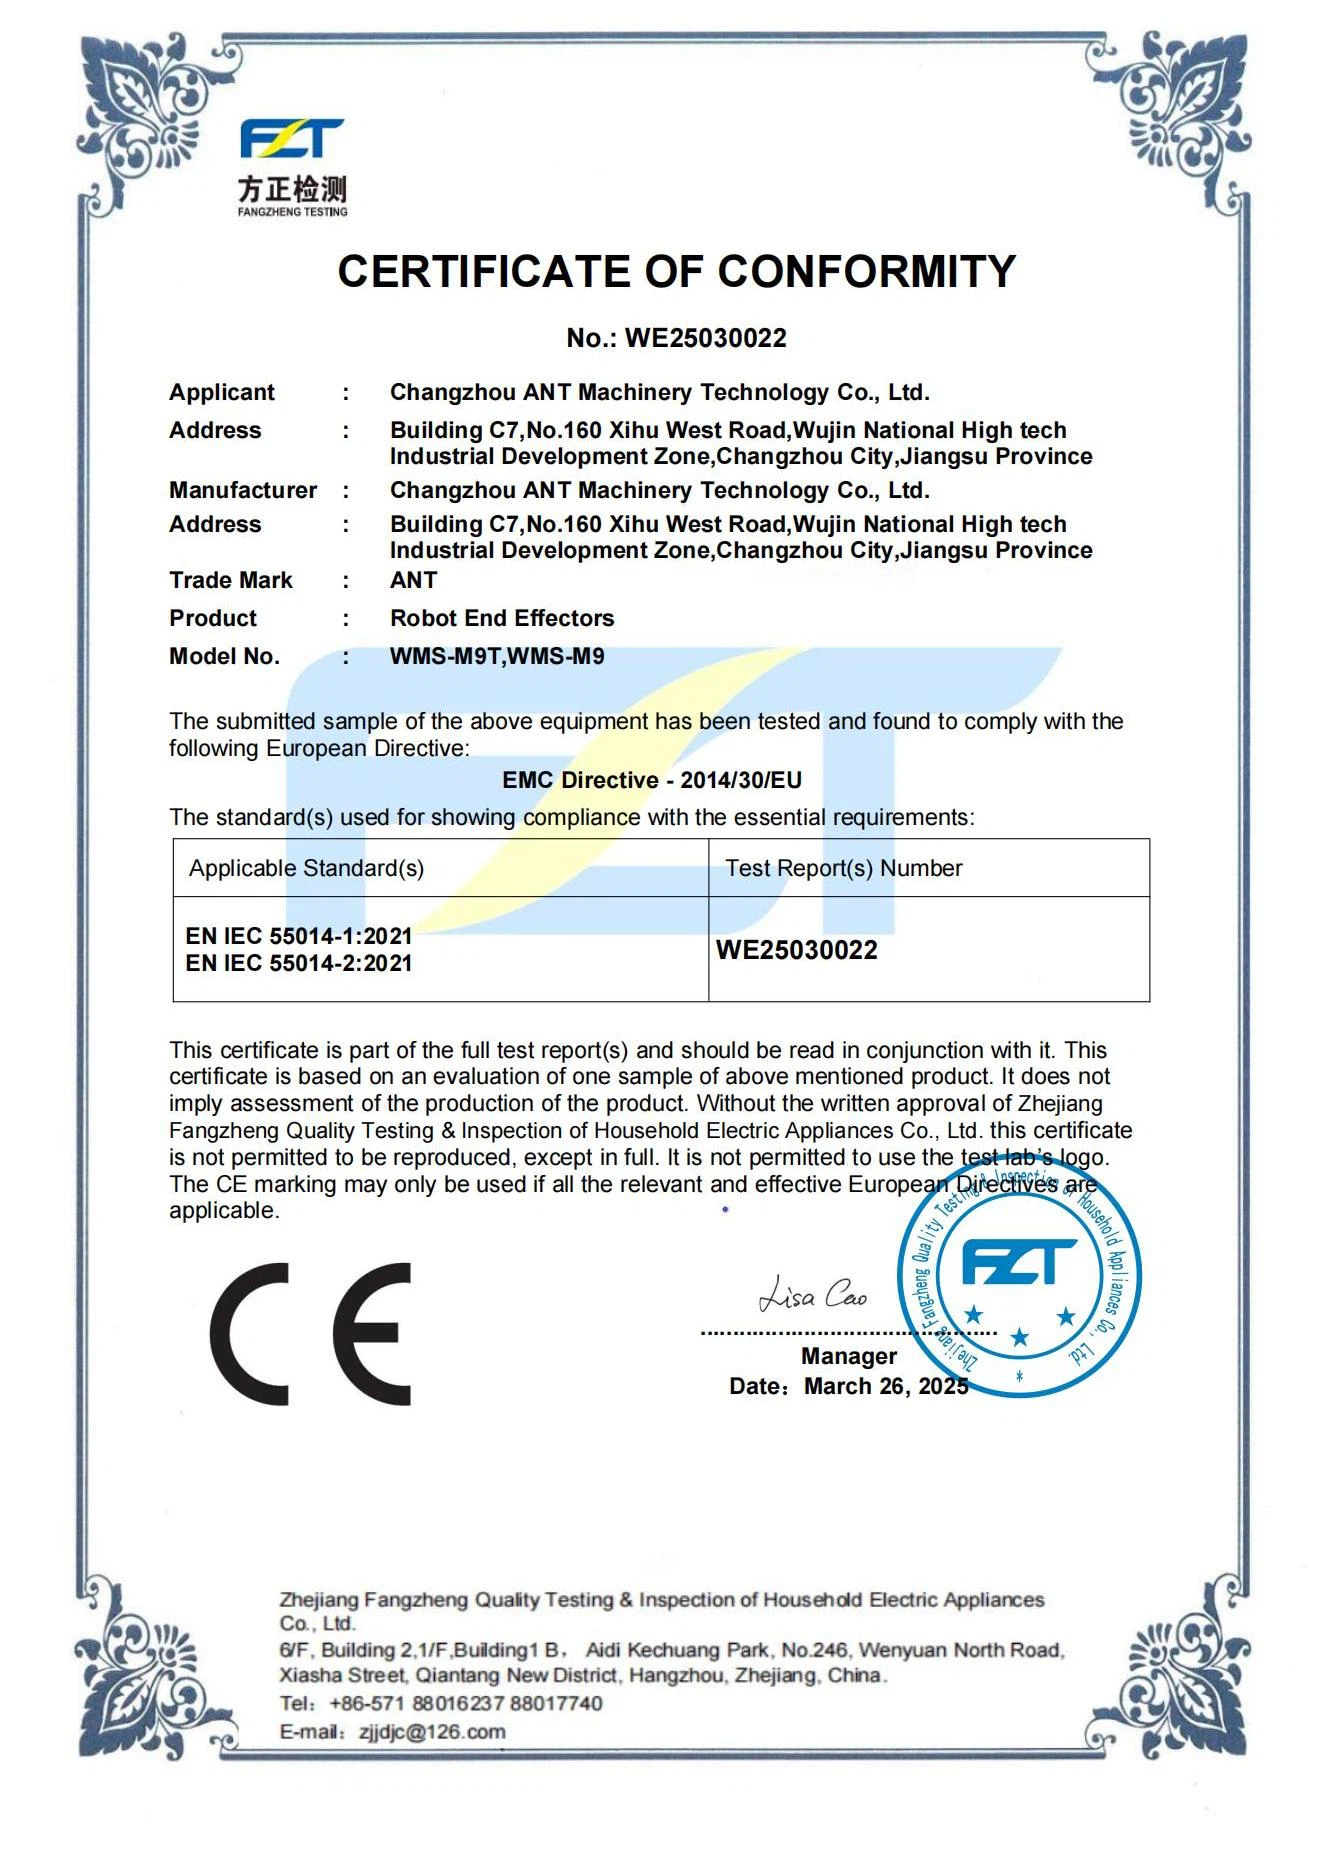
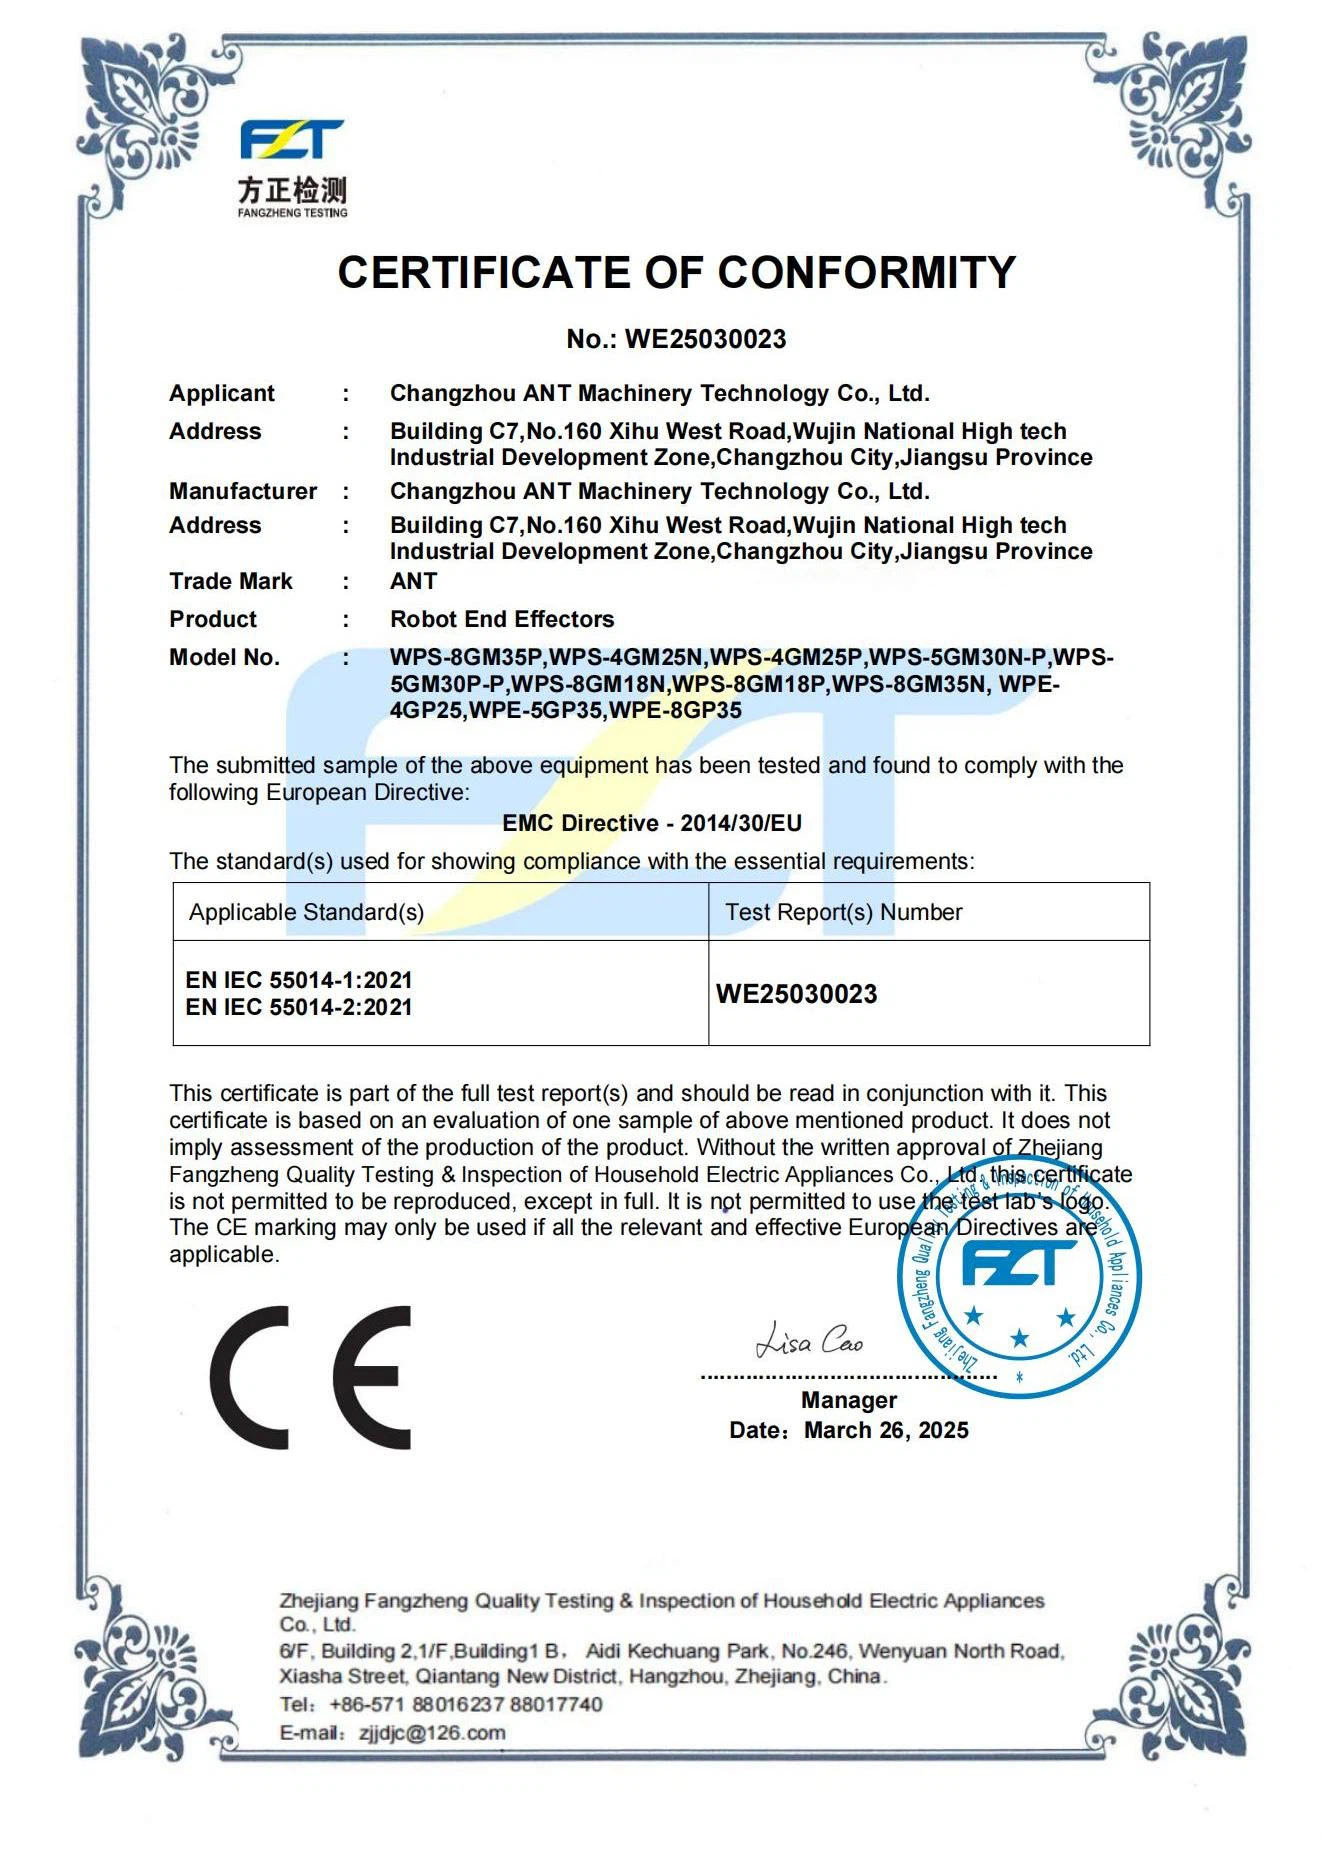
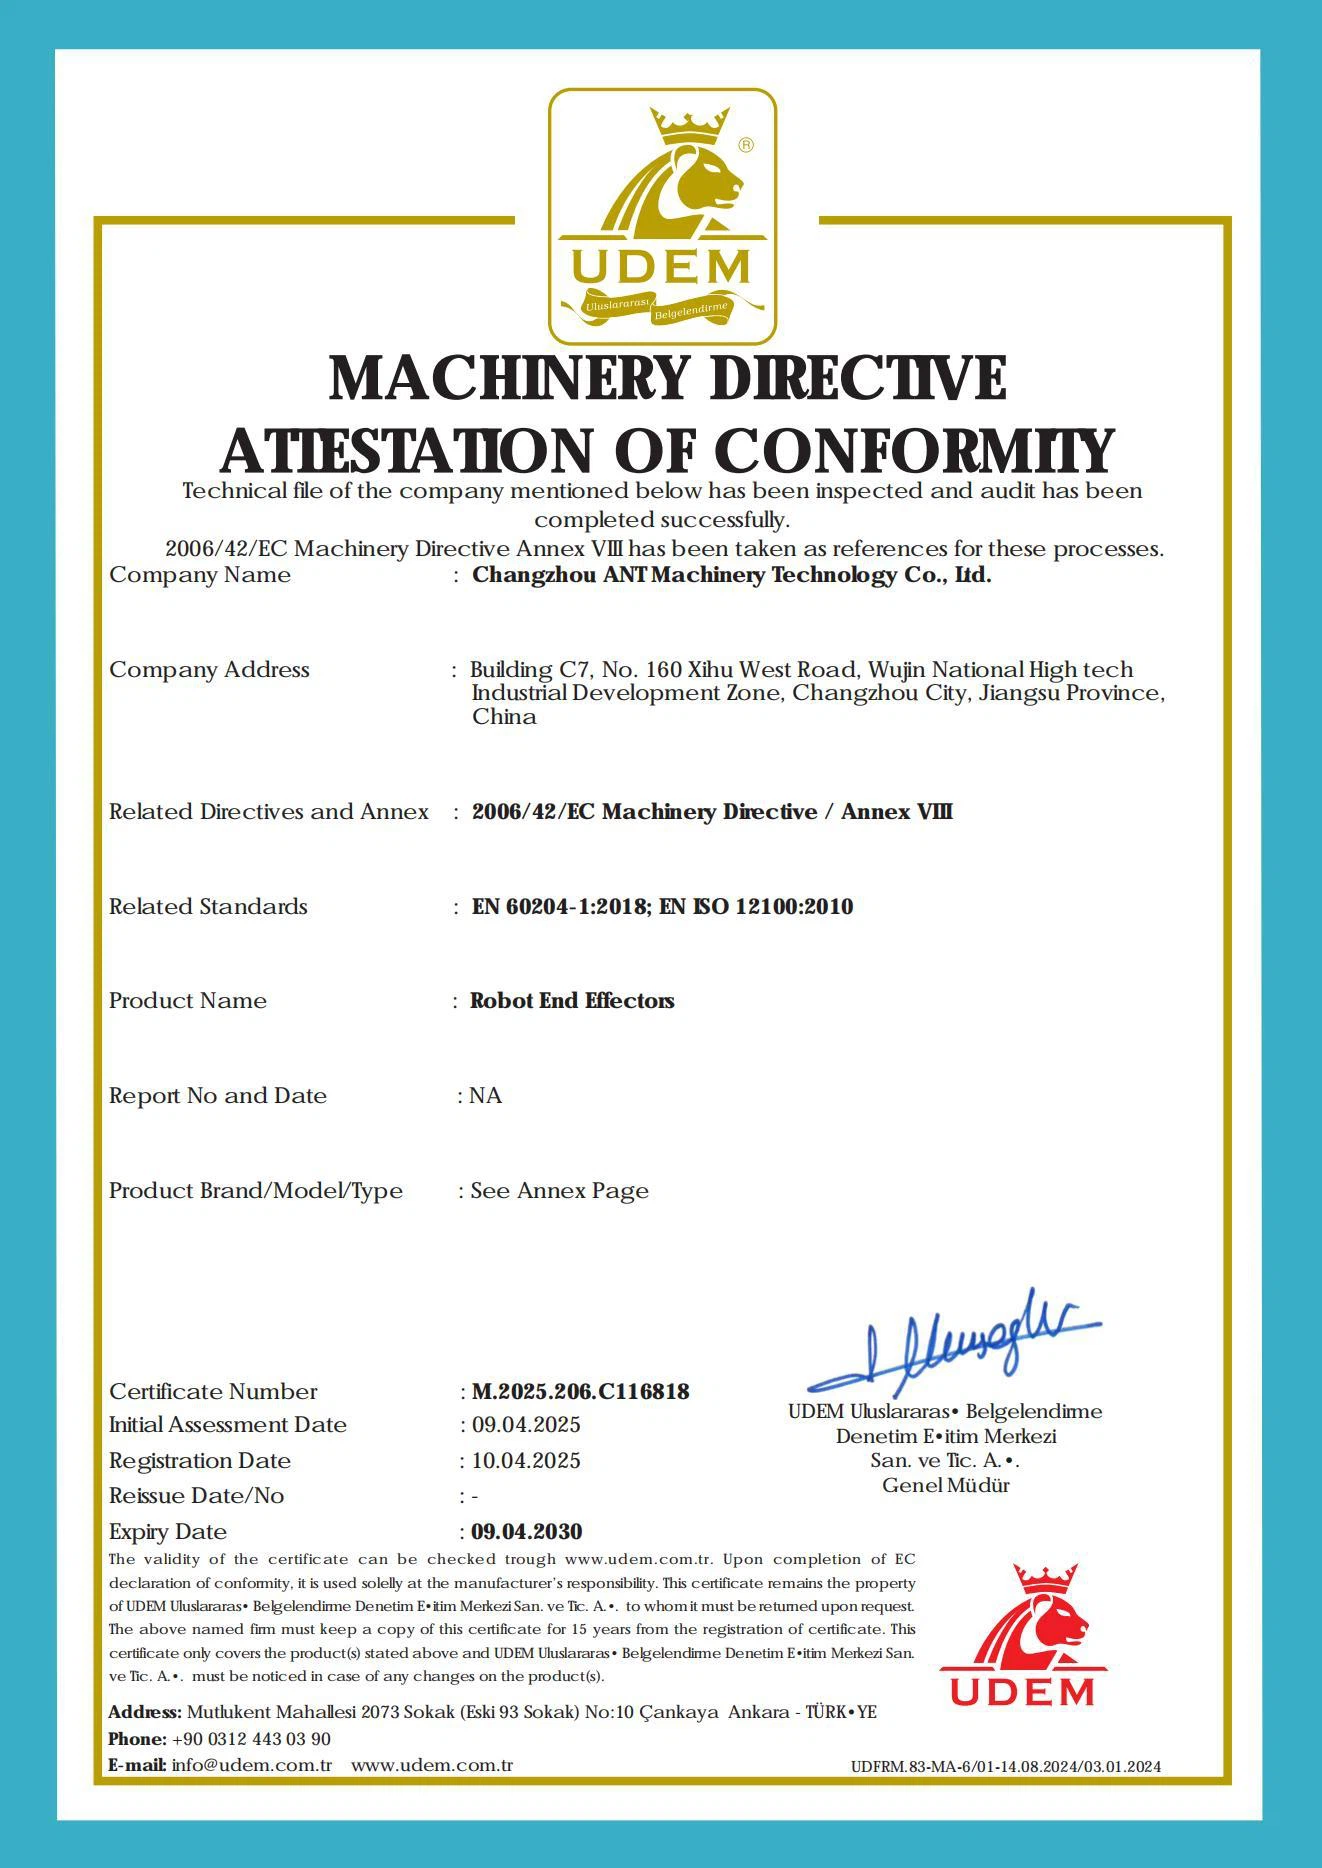
U nostru certificatu
(1) Certificatu di Conformità (2) Rapportu di prova CE EMC (3) Direttiva Macchine Attestazione di Conformità
Qualità eccellente
Facemu rigurosu standard di ispezione in ogni tappa di u nostru prucessu, postu chì credemu chì a qualità hè di primura.
Prezzu raghjone
Avemu una squadra di compra prufessiunale è una squadra di costu, chì prova di riduce i costi è i prufitti, è vi furnisce un bonu prezzu.
Serviziu perfettu
Cù una sperienza ricca è unu -à-serviziu, pudemu aiutà à sceglie i prudutti è à risponde à e dumande tecniche. chì serve cum'è un benefiziu significativu di valore-aghjuntu per i nostri clienti.
Pinza à dui dita
Two Finger Gripper, Two Finger pinza meccanica parallela adopta un disignu integratu, cù un cuntrollu di forza precisu è funzioni di cuntrollu di pusizioni, grande corsa, fallimentu di putenza self -locking, è hè adattatu per robots cooperative mainstream. Automation through manipulator hè a tendenza di i tempi. Ùn pò micca solu migliurà l'efficienza di u travagliu, accelerà u prucessu di produzzione, ma ancu creà un valore più altu Cum'è un -furnitore unicu in u campu di i cumpunenti di l'automatizazione, TM furnisce u mercatu cù diversi mudelli di pinze elettriche solu, chì ponu realizà un cambiamentu rapidu manuale, un cambiamentu rapidu cumpletu in minuti è seconde, riduce u vostru costu è riduce i tempi di inattività causati da u cambiamentu di l'arnesi.
|
Parametru |
Prestazione |
|
Per -Mascella |
2-8 mm (16 mm apertura totale) |
|
Forza di chiusura |
42-1004N |
|
Forza di apertura |
46-1146N |
|
Frequenza massima |
120 Hz (ciclu di 0,025 s) |
|
Pesu |
0,06-0,96 kg |
|
Gamma di temperatura |
- 10 gradi à 60 gradi |
|
Gamma di pressione |
1-6 bar / 2-6 bar |
Vantaghji di a pinza parallela à 2 dita
Precisione in a presa
La pince parallèle à 2 doigts est conçue pour manipuler des objets avec haute précision grâce à son mouvement des doigts parallèles. Questa funzione assicura chì l'azzione di presa hè stabile è cuntrullata, minimizendu u slippage è migliurà a precisione di u compitu esse realizatu. A capacità di a pinza di adattà à diverse dimensioni è forme a rende ideale per operazioni delicate è cumplesse.
Versatilità in tutti i settori
Sia in l'assemblea di l'automobile, l'elettronica, l'imballaggio o a manipulazione di materiale, stu tipu di pinza hà una larga applicazioni. Pò manighjà cumpunenti fragili, cum'è chips elettronichi, o materiali più pesanti cum'è parti metalliche. A so capacità di funziunà in diversi ambienti assicura chì si adatta perfettamente à diverse applicazioni industriali.
Disegnu compactu è ligeru
Unu di i mutivi principali per l'usu crescente di pinze parallele à 2 dita in robot industriali hè u so design compactu. A so natura ligera li permette di esse integrati in braccia robotiche senza aghjunghje un voluminu innecessariu, facendu perfetti per spazii stretti è operazioni veloci.
Tempi di inattività ridotti è produttività aumentata
Automatizzandu u prucessu di presa, a pinza di 2 dita riduce a probabilità di errore umanu, diminuendu cusì i tempi di inattività. Questu porta à un flussu di travagliu più efficiente, un rendimentu più altu è, in ultimamente, una produttività aumentata in e instalazioni di fabricazione.
Efficienza energetica
Parechje pinze parallele muderne à 2-diti sò pneumatiche, vale à dì chì utilizanu aria compressa per operare. Stu metudu hè altamente efficiente in energia, riducendu i costi operativi mentre mantene un rendimentu putente è affidabile.
Tipu di pinza à dui dita
Pinza pneumatica à dui dita -
Impulsatu da l'aria compressa, i dui dita sò guidati da un cilindru. Offrenu tempi di risposta veloce (millisecondi) è prezzu bassu, ma a so forza di presa hè affettata da i fluttuazioni di a pressione di l'aria, risultatu in una precisione più bassa.
Pinza elettrica à dui -diti
Impulsatu da un servomotore o un mutore stepper, u so muvimentu hè cunvertitu per via di ingranaggi, una vite di piombo, o una biela. Offrenu una alta precisione di cuntrollu (± 0.01mm ripetibilità) è programmabilità, ma sò più caru.
Pinza idraulica à dui -dita
Utilizendu l'oliu idraulicu cum'è u mediu, i dui dita sò guidati da un cilindru idraulicu. Offrenu una forza di presa alta (finu à millaie di Newtons) è sò adattati per pezzi di travagliu estremamente pesanti, ma a so struttura hè cumplessa è propensa à fughe.

Applicazioni di Two Finger Gripper


Fabricazione di l'automobile: Assemblea di-alta precisione è presa flessibile
Manipulazione di u bloccu di u mutore, assemblea di vassoi di batteria, installazione di vetru di finestra, etc. I sensori di pressione monitoranu u stress di u travagliu in tempu reale è aghjustate automaticamente u torque di serratura.
Elettronica 3C: Posizionamentu à livellu di Micron è Manipulazione Non-distruttiva
Assemblage di chip, presa di u midframe di u telefuninu mobile, teste di circuitu, ecc. Un pinza cavu di dui -diti, cuntrullatu da a tecnulugia servo di livellu micron-, mantene un errore di piazzamentu di chip 0.5mm x 0.5mm in ± 0.01mm, risponde à i stretti requisiti di l'industria di i semiconduttori.
Equipamentu Medicu: Sensibilità di Forza è Operazione Sicura
Presa di cuscinetti sferici -fitting, assemblea di strumenti chirurgici, manipolazione di implanti, etc. U disignu IP67-assicurà un funziunamentu stabile in presenza di spruzzi di fluidu di taglio è ambienti di stanza bianca, prevenendu a contaminazione incruciata.
Packaging Food: High-Sorring Velocità è Compatibilità Igiene
Imballaggio di cioccolata, biscuit palletizing, trasferimentu di pane, etc. Un pinzatore elettricu parallelu à dui -diti, accumpagnatu da un sistema di visione AI, cumpleta a pianificazione di a strada di grippa in 0,2 seconde, riducendu u tempu di carica è scaricamentu per pruduttu à 1,5 seconde è aumentendu u tempu di ciclu di produzzione da 40%.
Aerospaziale: Trattamentu di carichi pesanti-è longa portata
Trattamentu di grande lama di l'aeronautica, assemblea di cisterna di carburante di fucile, presa di cumpunenti satellitari, ecc. Paragunatu à i grippers pneumatici tradiziunali, stu sistema cunsuma 30% menu energia è sustene l'operazione in ambienti estremi chì varienu da -20 gradi à 60 gradi.
Logistica è magazzinu: smistamentu intelligente è pallettizazione flessibile
A grippa di u pacchettu, l'impilamentu di scatuli, u cumpiimentu di l'ordine, etc. A gamma laser integrata, a sensazione di forza è i sensori di visione furniscenu u posizionamentu di pezzi 3D in tempu reale è cumpensà automaticamente l'errore di pusizzioni finu à 0,1 mm.
Ricerca è educazione: furmazione di robot è validazione di l'algoritmu
Apprendimentu di rinfurzà a prova di strategia di afferramentu, esperimenti di cullaburazione di -robot umanu, furmazione di u bracciu roboticu, etc. Supporta l'integrazione rapida in e plataforme di ricerca.
Installazione è messa in funziunamentu di pinza à dui dita

Cunfigurazione Parametru Cinematicu
Calibrazione TCP (Tool Center Point).
Aduprate un laser tracker o un micrometru per calibre u sistema di coordenate di a punta di a pinza per assicurà chì a trajectoria di u robot coincide cù u puntu di presa attuale.
Pianificazione di a strada per evitari l'ostaculi
In spazii ristretti (cum'è l'assemblea interna di l'automobile), hè necessariu stabilisce un limitu di l'angolo di gripper (per esempiu, Meno o uguale à 120 gradi) per prevene scontri cù u pezzu di travagliu o l'equipaggiu.
Compatibilità di l'interfaccia elettrica
Signal Matching
Per i grippers elettrici, assicuratevi chì u protocolu di cuntrollu (per esempiu, EtherCAT, Modbus TCP) hè cumpatibile cù u controller di robot per evità ritardi di cumunicazione chì puderanu causà movimenti asincroni.
Stabilità di l'alimentazione
I grippers di alta -potenza necessitanu un modulu di alimentazione indipendente per prevene i jitter causati da fluttuazioni di tensione (per esempiu, in ± 5%).
Funzionamentu Usu di a pinza à dui dita
Cuntrolu di forza dinamica
Materiali fragili di presa:U cuntrollu di forza / spostamentu duale chjusu -hè utilizatu per applicà lentamente a forza à una velocità di 0,3 N / s per prevene u cracking di pezzi di travagliu cum'è vetru è ceramica.
Disegnu anti-slip:Texture di silicone o tazzi di vacuum sò aghjuntu à a punta di i dita per aumentà u coefficient di attritu (μ Greater than or uguale à 0,8) per prevene i pezzi pesanti da slipping.
Meccanismi di prutezzione di sicurità
Risposta di arrestu d'emergenza:A pinza deve integrà una funzione Safe Torque Off (STO), tagliando a putenza in 0,2 ms in cunfurmità cù ISO 10218-1.
Rilevazione di collisione:U monitoraghju di u sogliu attuale (per esempiu, sopra u 150% di u currente nominale) hè utilizatu per prutege a struttura meccanica è a pezza di travagliu. Pinza à dui dita
Cunfigurazione Parametru Cinematicu
Calibrazione TCP (Tool Center Point) :Aduprate un laser tracker o un micrometru per calibre u sistema di coordenate di a punta di a pinza per assicurà chì a trajectoria di u robot coincide cù u puntu di presa attuale.
Pianificazione di a strada per evitari l'ostaculi:In spazii ristretti (cum'è l'assemblea interna di l'automobile), hè necessariu stabilisce un limitu di l'angolo di gripper (per esempiu, Meno o uguale à 120 gradi) per prevene scontri cù u pezzu di travagliu o l'equipaggiu.
Compatibilità di l'interfaccia elettrica
Corrispondenza di u signale:Per i grippers elettrici, assicuratevi chì u protocolu di cuntrollu (per esempiu, EtherCAT, Modbus TCP) hè cumpatibile cù u controller di robot per evità ritardi di cumunicazione chì puderanu causà movimenti asincroni.
Stabilità di l'alimentazione:I grippers di alta -potenza necessitanu un modulu di alimentazione indipendente per prevene i jitter causati da fluttuazioni di tensione (per esempiu, in ± 5%).
Mantenimentu
Cicli di Lubricazione è Pulizia
Pinza pneumatica:Sustituite u filtru di l'aria ogni 500 ore per impedisce chì e miscele di oliu -acqua corrodanu e pareti di u cilindru.
Pinza elettrica:Re{0}}lubricate cù grassu à alta-temperatura (cum'è Molykote X-5) ogni 2000 ore per riduce l'usura di l'ingranaggi.
Gestione di a vita di i cumpunenti chjave
Servomotore:Verificate regularmente a precisione di feedback di l'encoder. Sustituisci se l'errore di posizionamentu supera 0,1 mm.
Calibrazione di u sensoru:Recalibrate u sensoru di pressione utilizendu un pesu standard ogni 6 mesi per assicurà a precisione di cuntrollu di forza in ± 1%.
Certificati
FAQ
Cum'è unu di i principali produttori è fornitori di pinze robotiche in Cina, vi accolmu un cordiale benvenutu per cumprà una pinza robotica d'alta qualità fatta in Cina quì da a nostra fabbrica. Per un serviziu persunalizatu, cuntattateci avà.
